
Physicl Studioとは?
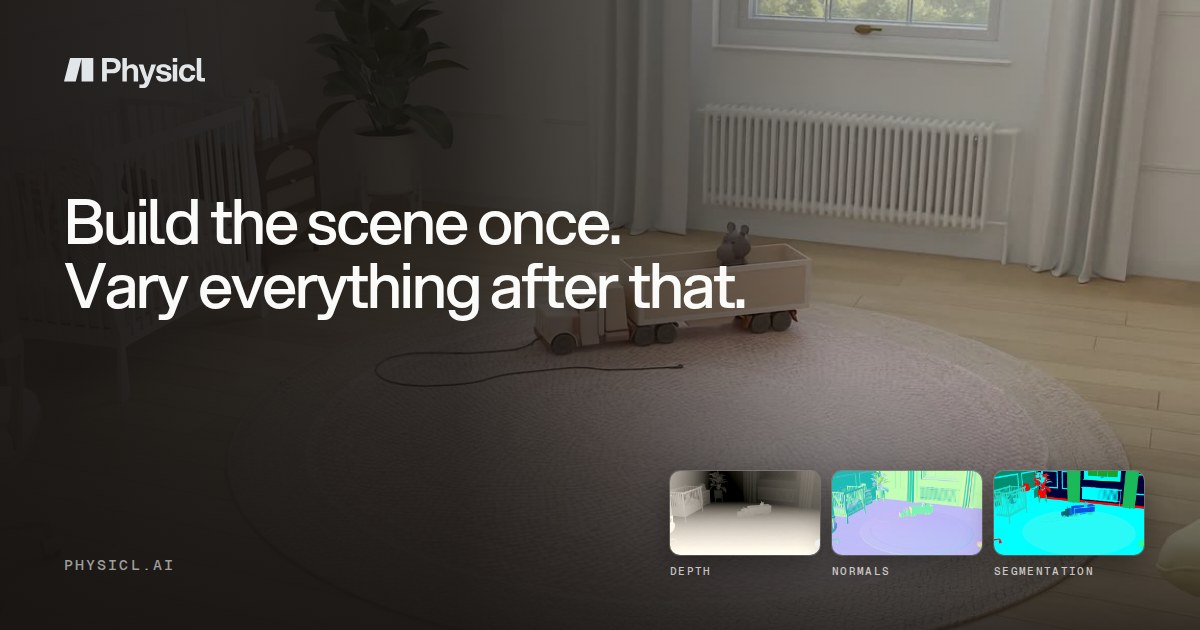
Physicl Studioは実世界で起きる「珍しい失敗条件」を3D空間で再現し、画像と正解ラベルをまとめて生成するアプリです。たとえば家庭用ロボットが、明るい机の上にあるカップは見つけられても、物が多い場所や影の中では見失うとします。Studioでは部屋を選び、散らかり具合や光だけを変え、同じ条件を何度も作って学習と評価へ使います。[1]
| 工程 | Studioで行うこと | チームが決めること |
|---|---|---|
| 場面を選ぶ | 文章から近い3Dシーンを探す | 実機が失敗した環境 |
| 条件を変える | 配置、光、カメラ経路などを変化 | 変える軸と固定する軸 |
| 正解を付ける | 深度、法線、領域、物体IDなどを生成 | 学習・評価に必要なラベル |
| 出力する | 接続したバケットへファイルを保存 | 解像度、サンプル数、間隔、実行回数 |
| 比較する | 条件ごとの性能低下を追う | 合格基準と実機での再確認 |
3D空間を使った合成データ制作のイメージ。Physicl Studioの画面や収録シーンではありません。Render: Desiree Goulden / Unsplash(Unsplash License)
実データ収集と何が違う?
ロボットの学習データは実機を動かしてカメラ映像やセンサー値を集める方法と、シミュレーションや3Dレンダリングで作る方法に大きく分けられます。実機データは現実のノイズや物理条件を含みますが、珍しい失敗を大量に再現するには時間と費用がかかります。危険な条件や個人宅の場面は、収集自体が難しい領域です。
Studioが狙うのは、汎用データを大量に足すことではなく、モデルが弱い条件へ狙いを定める「追加学習」です。公式ページでは10,000超のシーンと100,000超の物体を用意し、倉庫、病院、研究室、店舗、オフィスなどの環境を扱うとしています。[1]
生成できる主な正解データは、RGB画像、ピクセルごとの深度、表面の向き、セグメンテーション、物体ID、2Dボックス、カメラ姿勢です。画像を人が見て後からラベル付けするのではなく、3D形状から描画するときに正解を同時に書き出します。出力はCOCOに近い形ですが、公式ページは標準との差分を文書化すると説明しており、完全互換と決めつけず既存パイプラインで確認する必要があります。
失敗条件だけを変える意味
同じ部屋で光と物の位置を同時に変えると、精度が落ちた原因を特定しにくくなります。Studioは散らかり具合だけを変え、家具、照明、カメラ経路は固定するといった実験を想定し、どの条件で検出率や深度推定が崩れるかを比較できるようにします。
流れは次のようになります。
- 実機や既存データで再現する失敗を決める
- 近い3Dシーンを選び、変化させる軸を一つずつ定める
- 学習用と評価用を分け、同じシーンが漏れないようにする
- 追加学習後に、合成データと別の実機データで性能を測る
- 改善しなければシーン、ラベル、変化幅を見直す
合成データだけで性能が上がっても、実世界で改善するとは限りません。質感、反射、摩擦、センサーの癖など、3D環境が再現できない差が残るためです。Studioは実データを全面的に置き換えるものではなく、実データで見つけた弱点を効率よく増幅して検証する道具として考えるのが妥当です。
検証結果はどこまで読める?
Physiclは3D空間を生成するSpAItialと共同で、室内再構成モデルの誤差を半分以下にしたと発表しました。SpAItialのモデルは2D画像から3D空間を再構成し、Physiclの高精細な合成データを学習へ追加したとされています。[2]
TechCrunchもSpAItialのCEOに取材し、手作業のデータ整備に時間がかかる課題と、必要なデータを学習状態に応じて生成する構想を報じています。[3]
ただし、誤差の指標、評価データ、比較した学習量、再現手順は公開されていません。参加企業による共同事例であり、第三者が同じ条件で確かめたベンチマークではありません。導入を検討するチームは自社の失敗ケースを使った小規模な評価を先に行い、実機性能まで改善するかを確認する必要があります。
1000万ドル調達の意味
PhysiclはStudioの発表と同時に、Inovia Capital主導、US Venture Partners参加のseedラウンドで1000万ドルを調達しました。資金は人員とプラットフォーム開発へ使う予定です。TechCrunchは創業者Alex de Vigan氏の前職と、EC向け3D基盤をロボット・空間AI向けへ転用した経緯を独立して報じています。[2][3]
調達は開発を続ける資金が増えたことを示しますが、製品の性能や顧客支持を証明するものではありません。発表時点でStudioはprivate betaで、料金、最低契約期間、申請の承認基準、待機期間は非公開です。利用を前提に計画せず、アクセス可否とデータの持ち出し先、機密情報の扱いを確認します。
導入前に確かめる5項目
- 自社の失敗ケースに近いシーンと物体があるか
- 必要なラベルと既存データ形式の差を吸収できるか
- 合成データと実機データを分けた評価設計ができるか
- 生成時間、保存容量、学習費まで含む総コストはいくらか
- 自社データ、接続バケット、生成物の権利と保持条件はどうなるか
Physicl Studioはロボット本体を制御する製品ではなく、学習と評価に使うデータ基盤です。実店舗へロボットを導入した後の評価項目は、TechCreateの「MUSEのArmoとは?店舗ロボットの導入実績」でも整理しています。合成環境での精度と、現場の稼働率、介入回数、作業時間は別の指標として測る必要があります。
まとめ
- Physicl Studioは、モデルが失敗する条件へ絞って3Dシーンと正解ラベルを生成するprivate betaのサービス
- 条件を一つずつ変えられるため弱点の切り分けに向くが、合成データの改善を実機性能と同一視できない
- 価格、承認条件、事例の評価方法は未公開であり、導入前に自社データを使った小規模検証と契約条件の確認が必要
出典・参考
- Physicl「Studio」2026年11月9日確認
- Physicl「Physicl Raises $10 Million to Solve Physical AI’s Edge Case Gap」2026年11月6日
- TechCrunch「Physicl raises $10M to make the digital world real enough for robots」2026年11月6日
読者のコメント (0)
コメントを残す