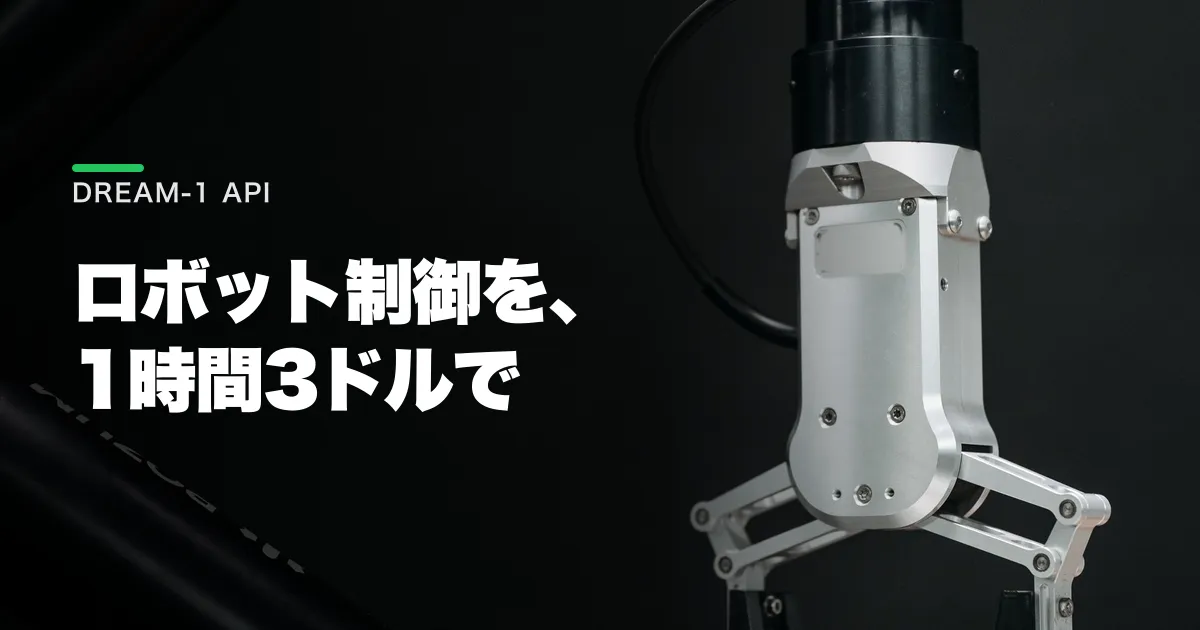
Dream-1とは
Dream-1はロボットのカメラ画像、関節の状態、自然言語の指示を受け取り、腕の動作を返すWorld Action Modelだ。Dream Labsは、学習に使っていない二本腕ロボットでも、平行グリッパーと逆運動学の仕組みがあれば、追加学習なしに動かせると説明する。[1]
ロボットごとに制御モデルを一から作る工程を、時間課金のAPIへ置き換えようとする研究βである。Dream-1が対応するのは、机上で物をつかむ、置く、畳むといった操作だ。移動、器用な指、複雑な人との共同作業まで一つのAPIで解決する製品ではない。
| 項目 | 2026年11月2日時点 |
|---|---|
| 提供形態 | クラウドAPI、研究β |
| Dream-1 | 1時間3ドル |
| Dream-1-flash | 1時間2ドル |
| 1回の出力 | 1.6秒分の動作 |
| 主な対象 | 二本腕・平行グリッパー |
| SDK | Python 3.11〜3.13、Alpha表記 |
| 商用本番 | 標準条件外、個別の書面合意が必要 |
1時間3ドルはモデル利用料
Dream LabsはDream-1を1時間3ドル、Dream-1-flashを2ドルとしている。1回のAPI呼び出しは1.6秒分の動作を返すため、1時間は2250回、1回あたりは約0.0013ドルと約0.0009ドルになる。[1]
この金額はロボットを動かす総費用ではない。二本腕の機体、カメラ、ネットワーク、逆運動学、治具、安全柵、保守、作業者の監督、失敗時の回収が別に必要になる。8時間動かした場合の単純なAPI利用料は24ドルだが、完成した作業1件あたりの費用は成功率と再試行で変わる。
| 費用 | 含まれるもの | 含まれないもの |
|---|---|---|
| 3ドル/時 | Dream-1の推論 | 機体、カメラ、通信、保守 |
| 2ドル/時 | Dream-1-flashの推論 | 同上、性能差の検証 |
| FaaS | 個別ロボット向け調整 | 収集データと現場導入の全費用 |
料金比較では稼働時間より完了した作業単位を見る。100回中60回成功する作業と10回しか成功しない作業では、同じ1時間でも人の介入と再試行が大きく違う。Dream Labs自身も、ゼロショット性能がロボットの逆運動学に左右され、機体ごとに差があると示す。
未知のロボットで動く仕組み
一般的なロボット制御は関節角を直接出すため、機体の形や関節構成に結び付く。Dream-1はグリッパーの位置と開閉を表すエンドエフェクター姿勢を出し、各ロボットの逆運動学が関節の動きへ変換する。二本腕と平行グリッパーで共通の入出力を持たせ、カメラ画像から次の状態と動作を同時に予測する。[1]
会社はシミュレーション上の未知の27機体と、実機4種類でゼロショット性能を評価した。シミュレーションは機体ごとに300回のロールアウトを実施したと説明する。外部のRobocurveも実機課題で120回の試行を評価したが、同社はDream Labsのβテスターでもある。結果を完全に独立した量産現場の検証と扱うべきではない。[2]
Dream Labsの公開例は、物を箱へ入れる、タオルを畳む、引き出しを閉めるといった机上作業が中心だ。未知の機体で動いたことと、安全に長時間連続稼働したことは別である。
公式SDKはAlpha段階
公式のdreamlabsパッケージは10月29日に1.0.23がPyPIへ公開された。PyPIはGitHub Actionsからの発行元をdreamlabs-co/dreamlabsとして検証し、開発状態をAlpha、対応をPython 3.11〜3.13、OSをLinux系としている。[3]
SDKには設定、カメラと腕の接続、制御ループを動かすdreamcliと、自前の制御ループからAPIを呼ぶDreamClientがある。クライアントコードはApache License 2.0で公開されるが、Dream-1のモデル重みがオープンソースになったという意味ではない。
試す順番は次の通りだ。
- 対応する二本腕・平行グリッパーと非常停止を用意する
- 人が動作範囲へ入らない検証環境を作る
- 低速で単純な1作業を設定し、成功と失敗を動画で記録する
- 100回以上で成功率、停止、通信遅延、介入時間を測る
- 個別調整後も同じ条件で比較する
研究βと商用利用を分ける
Dream LabsのAPI利用条件はサービスを実験的なβ研究プレビューと位置付け、研究、評価、開発のために許諾する。商用または本番での利用、人がロボットの動作範囲に入る仕事は、別の書面合意が必要になる。[4]
この条件は公式発表にある「人々が対価を払う仕事に使う」という将来像と、現在の標準契約を分ける重要な線だ。現時点で読者が進められるのは、安全な隔離環境での技術評価と、商用利用に必要な個別契約の確認である。
クラウドAPIなので、通信遅延や障害時に腕をどう止めるかも必要になる。モデルが返さない、遅れる、誤った動作を返す場合に、ローカル側で速度、範囲、力、衝突、時間を制限しなければならない。APIの応答精度だけで安全は完成しない。
TechCreateのBedrock Roboticsの無人建機でも、モデル以外に遠隔監視、停止、責任分界を確認した。Dream-1は異なる機体へ知能を提供する立場だが、現場全体の安全責任がAPIへ移るわけではない。Agility RoboticsとDigit 5のような完成機と比べる場合も、API単価ではなく、機体と統合を含む総費用で見る必要がある。
9000万ドル調達は利用実績ではない
Dream LabsはDream-1の公開と同時に、B Capitalなどから9000万ドルのシード調達を発表した。20社超のハードウェア企業と連携し、2000〜1万ドル程度のロボットに対応すると説明する。[5]
調達額はモデルの性能、顧客売上、商用導入の証明ではない。今後見るべきなのは、研究βから本番契約へ移った顧客数、同じ作業を長時間続けた成功率、人の介入、通信障害時の停止、1作業あたりの総費用だ。
Dream-1の価値はロボットごとの学習工程を短縮できる可能性にある。判断を急ぐ必要はない。公開SDKと固定料金で評価を始めやすくなった一方、本番導入の条件は個別交渉で、対応する身体と作業も限定される。まずは研究βとして小さく測る製品である。
まとめ
- Dream-1は二本腕ロボットのカメラと状態から動作を返す研究βのAPIで、料金は1時間3ドル、flashは2ドルだ
- ゼロショット対応は平行グリッパーと逆運動学を前提とし、成功率は機体と課題で変わるため、API単価だけでは導入費を判断できない
- 公式SDKは公開されたが、商用本番や人が動作範囲に入る利用には個別の書面合意と現場側の安全設計が必要になる
出典・参考
- Dream Labs「Zero-Shot to New Robots: Introducing Dream-1」(2026年10月)
- Robocurve「RoboDojo-RC Tier 1 / Dream-1評価」(2026年10月18日確認)
- PyPI「dreamlabs 1.0.23」(2026年10月29日)
- Dream Labs「API Terms of Service」(2026年10月19日発効)
- Business Wire / Dream Labs「Dream Labs Raises $90M Seed to Build the Brain for Everyday Robots」(2026年10月19日)
読者のコメント (0)
コメントを残す