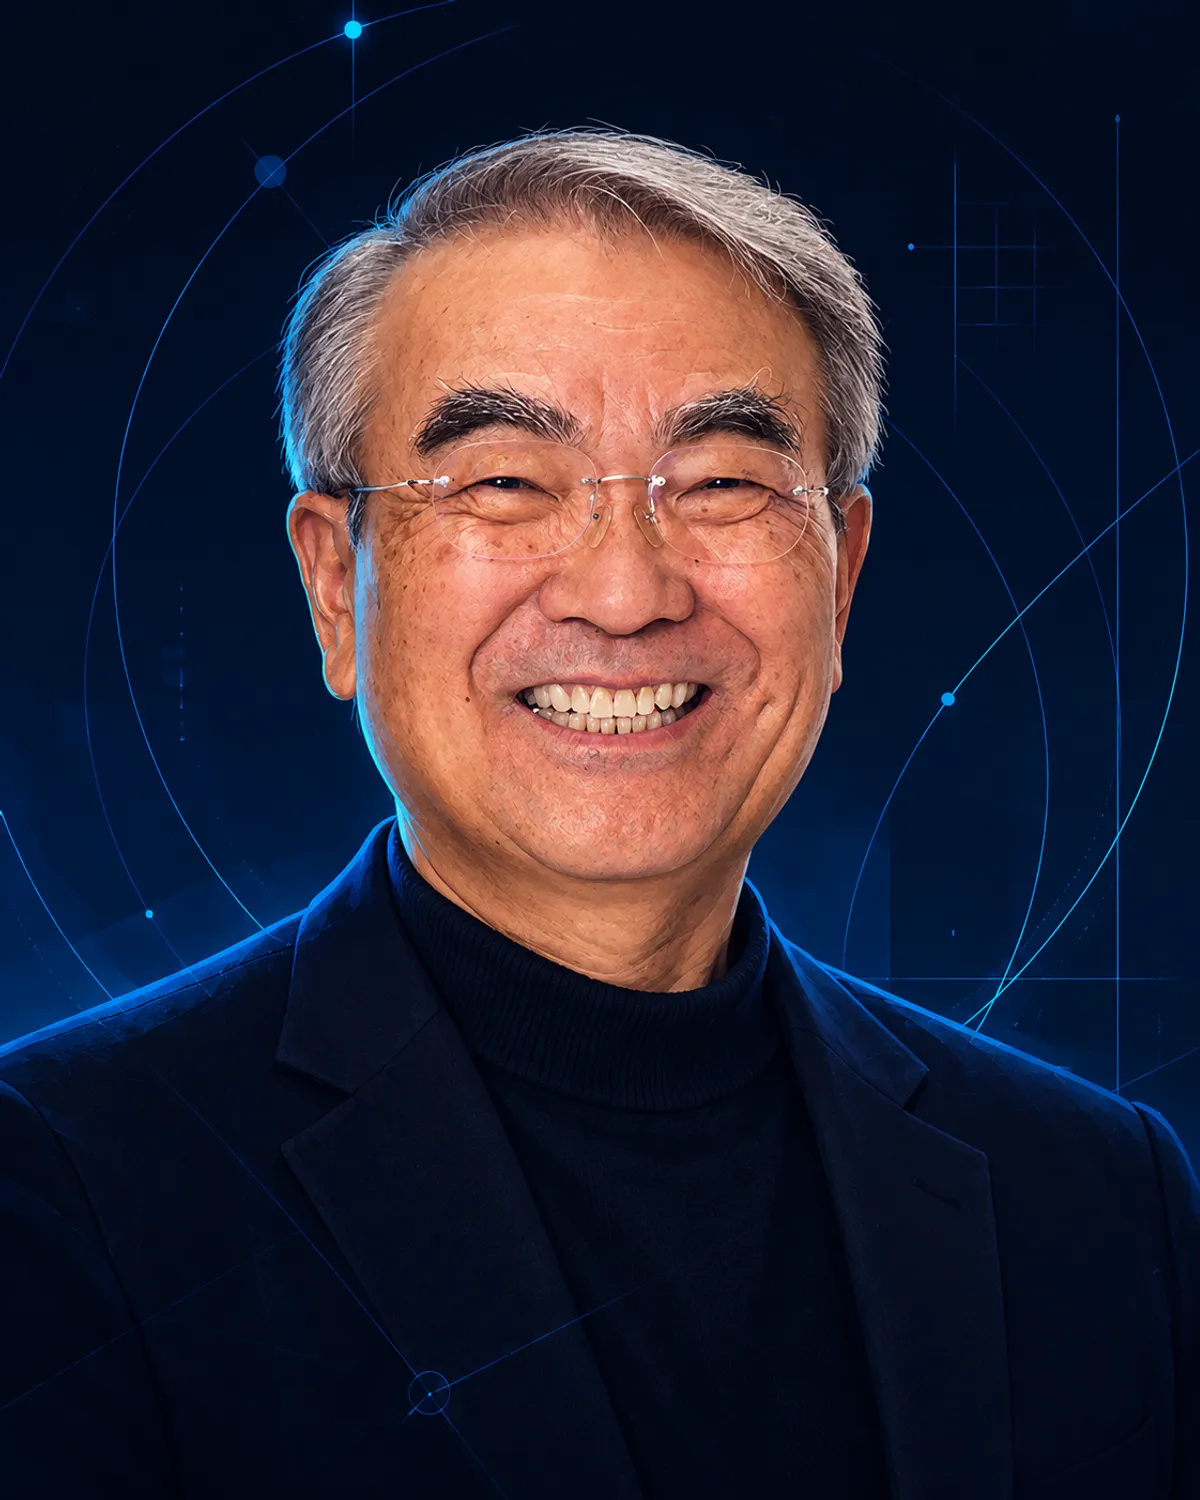
金出武雄
Takeo Kanade
数理モデルを動くシステムへつなぎ、コンピュータビジョンと自動運転の礎を築いた研究者
金出武雄は、画像の位置合わせを効率化するLucas–Kanade法、動画から三次元形状と動きを復元する因子分解法、CMUの自動運転研究Navlabなどを通じて、コンピュータビジョンを理論と実装の両面から発展させたロボット研究者です。2026年9月30日時点で、カーネギーメロン大学ロボティクス研究所のSCS Founders University Professorとして掲載されています。
金出武雄とは
金出武雄は、視覚を数理的に捉える基礎アルゴリズムと、車・ロボット・映像で実際に動くシステムを往復し、コンピュータビジョンを社会実装へ押し広げた研究者です。[1][7][9]
- 出生地
- 兵庫県
- 現在・代表的な役割
- カーネギーメロン大学 SCS Founders University Professor
金出武雄の生い立ち・経歴
生い立ちから現在まで、肩書きだけでなく研究・開発・事業を動かした主要な出来事を時系列で追います。
京都大学で工学博士号を取得した
電気工学を基盤に、画像理解とロボット知覚へ研究を広げました。[7]
京都大学工学部の助手になった
日本で画像認識研究を進め、のちの視覚研究の基礎を築きました。[7]
Lucas–Kanade法を発表した
全候補を調べず勾配を使って画像を合わせる反復法をBruce Lucasと提案しました。[3]
Tomasi–Kanade因子分解法を発表した
画像系列から三次元形状と運動を行列分解で復元する枠組みを示しました。[4]
No Hands Across Americaを実施した
Navlab 5がピッツバーグからサンディエゴまでの大部分を自動操舵し、長距離実証を行いました。[6]
京都賞を受賞した
コンピュータビジョンとロボティクスの理論・応用にわたる貢献が評価されました。[7]
BBVA Foundation Frontiers of Knowledge Awardを受賞した
機械視覚とロボット知覚の数理基盤を築いた功績が改めて評価されました。[9]
金出武雄を読み解く3つの視点
知名度や肩書きではなく、技術と産業に残した変化から人物像を整理します。
出発点から現在地
年表の出来事をつなぎ、研究テーマや仕事の選択がどのように次の段階へ結びついたかを読み解きます。
技術思想・仕事の哲学
人生とキャリアを変えた3つの転機
生い立ちから現在までを一本の物語として見るために、方向を大きく変えた3つの選択に絞りました。
主な技術的功績と専門性
金出武雄を評価するときの論点
個人の功績だけに還元せず、共同研究者、組織、社会への影響まで含めて考えるための視点です。
金出武雄に関するよくある質問
関連性の高いエンジニア・研究者
TechCreateの関連記事
関連記事は準備中です。
References / 文献・リンク
もっと知る
本人のインタビュー、論文、公式プレゼンテーション、評伝を横断し、技術思想を立体的にたどれる資料を選びました。
Think like an Amateur, Do as an Expert
Kyoto Prize
研究姿勢と主要成果を本人の講演からたどれる資料です。
英語
An Iterative Image Registration Technique with an Application to Stereo Vision
CMU Robotics Institute・1981
Lucas–Kanade法の原点となる本人共著論文です。
英語
選定:TechCreate編集部。リンク先の内容・販売状況は各配信元でご確認ください。
一次情報・参考資料
論文、大学・研究機関、企業開示、本人の公式発表を優先し、二次資料は背景確認に利用します。
- [1]一次情報Carnegie Mellon University Robotics InstituteFaculty: Takeo Kanade, SCS Founders University Professor
確認日:2026年9月30日
- [2]
- [3]一次情報Carnegie Mellon University Robotics InstituteAn Iterative Image Registration Technique with an Application to Stereo Vision
確認日:2026年9月30日
- [4]一次情報Carnegie Mellon University Robotics InstituteShape and Motion from Image Streams under Orthography: a Factorization Method
確認日:2026年9月30日
- [7]
- [8]一次情報Inamori FoundationThe Habit of Returning to the Question Why am I Doing This Research?
確認日:2026年9月30日
- [9]