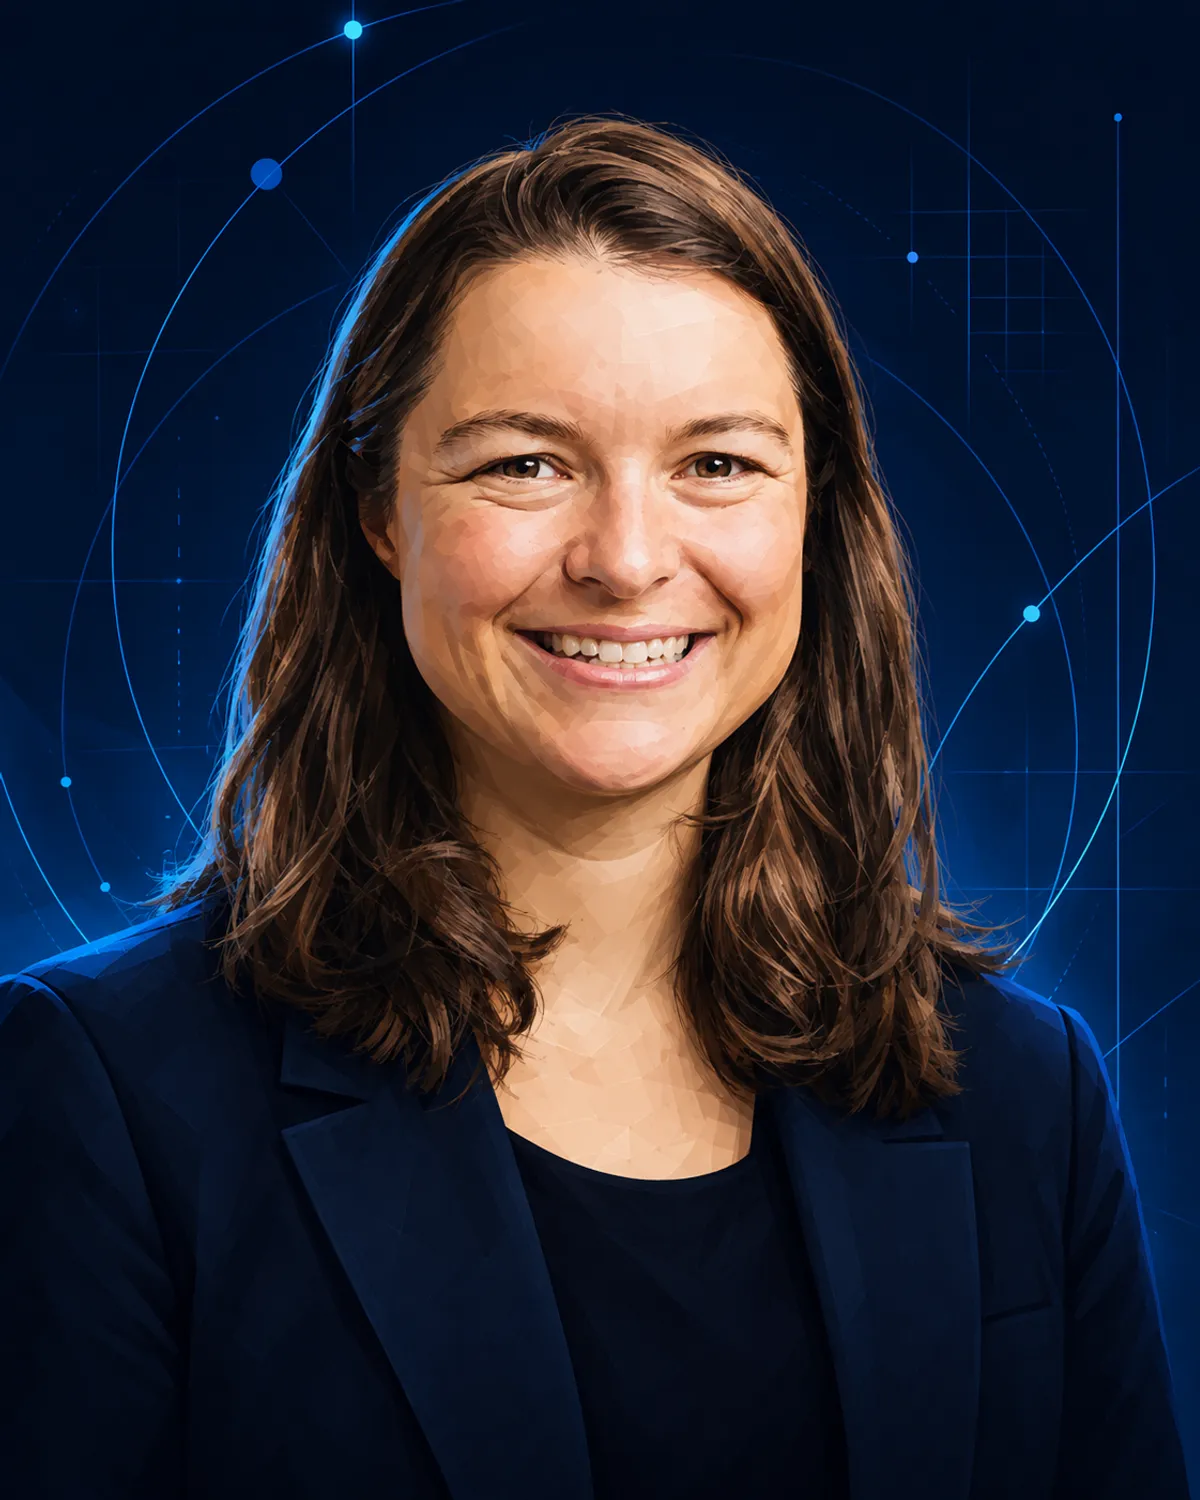
チェルシー・フィン
Chelsea Finn
少ない経験から学び直すAIを、メタ学習から汎用ロボットへ広げる研究者
チェルシー・フィンは、少量のデータで新しい課題へ適応するModel-Agnostic Meta-Learning(MAML)を共同提案し、視覚・言語・行動を結ぶロボット学習へ研究を広げる計算機科学者です。2026年10月13日時点でスタンフォード大学Computer Science・Electrical EngineeringのAssistant Professor、Physical Intelligence共同創業者です。
チェルシー・フィンとは
フィンの研究は、AIやロボットが一つの課題だけを大量データで覚えるのではなく、過去の経験を使って未知の課題へ素早く適応する方法を扱います。MAML、少数例の模倣学習、言語モデルとロボット技能の接続を経て、異なる機体と環境で使える汎用的なロボット基盤モデルへ進んでいます。[1][2][3][5][6][8][9]
- 現在・代表的な役割
- スタンフォード大学 Computer Science・Electrical Engineering Assistant Professor/Physical Intelligence 共同創業者
チェルシー・フィンの生い立ち・経歴
生い立ちから現在まで、肩書きだけでなく研究・開発・事業を動かした主要な出来事を時系列で追います。
逆最適制御でロボットが目的関数を学ぶ方法を示した
Guided Cost Learningで、人の実演から複雑な行動のコスト関数をニューラルネットで学ぶ方法を提案しました。[4]
MAMLを共同提案した
モデルの種類を限定せず、少量データで新しい課題へ適応しやすい学習初期値を得る方法を示しました。[5]
一回の視覚実演からロボット操作を学習した
メタ学習を模倣学習へ適用し、ピクセル入力から新しい操作課題を学ぶ実験を行いました。[6]
ACM Doctoral Dissertation Awardを受賞した
博士論文「Learning to Learn with Gradients」が計算機科学・工学の博士論文賞に選ばれました。[7]
SayCanで言語モデルとロボット技能を接続した
言語モデルが提案する行動を、ロボットの実行可能性で重みづけする枠組みを共同開発しました。[8]
π0.5でオープンワールド一般化を検証した
視覚・言語・行動モデルを、未知の環境と複数段階の操作課題へ適応させる研究を共同発表しました。[9]
チェルシー・フィンを読み解く3つの視点
知名度や肩書きではなく、技術と産業に残した変化から人物像を整理します。
出発点から現在地
年表の出来事をつなぎ、研究テーマや仕事の選択がどのように次の段階へ結びついたかを読み解きます。
技術思想・仕事の哲学
人生とキャリアを変えた3つの転機
生い立ちから現在までを一本の物語として見るために、方向を大きく変えた3つの選択に絞りました。
主な技術的功績と専門性
チェルシー・フィンを評価するときの論点
個人の功績だけに還元せず、共同研究者、組織、社会への影響まで含めて考えるための視点です。
チェルシー・フィンに関するよくある質問
関連性の高いエンジニア・研究者
TechCreateの関連記事
関連記事は準備中です。
References / 文献・リンク
もっと知る
本人のインタビュー、論文、公式プレゼンテーション、評伝を横断し、技術思想を立体的にたどれる資料を選びました。
選定:TechCreate編集部。リンク先の内容・販売状況は各配信元でご確認ください。
一次情報・参考資料
論文、大学・研究機関、企業開示、本人の公式発表を優先し、二次資料は背景確認に利用します。
- [1]
- [2]
- [3]
- [4]一次情報Proceedings of Machine Learning ResearchGuided Cost Learning: Deep Inverse Optimal Control via Policy Optimization
確認日:2026年10月13日
- [5]一次情報Proceedings of Machine Learning ResearchModel-Agnostic Meta-Learning for Fast Adaptation of Deep Networks
確認日:2026年10月13日
- [6]一次情報Proceedings of Machine Learning ResearchOne-Shot Visual Imitation Learning via Meta-Learning
確認日:2026年10月13日
- [7]一次情報Association for Computing MachineryACM Awards Booklet 2019 — Doctoral Dissertation Award
確認日:2026年10月13日
- [8]一次情報Proceedings of Machine Learning ResearchDo As I Can, Not As I Say: Grounding Language in Robotic Affordances
確認日:2026年10月13日
- [9]一次情報Proceedings of Machine Learning Researchπ0.5: a Vision-Language-Action Model with Open-World Generalization
確認日:2026年10月13日